공장자동화란 제품의 계획·설계·생산준비에서부터 생산의 제어·관리·운용 등을 자동화하는 시스템으로써 생산자동화·유연성·생산력 향상을 목적으로 로봇과 컴퓨터를 이용한 생산설비를 통신·운반장비 등과 연결해 컴퓨터로 제어에 따라 다양한 크기·종류의 제품을 동시에 생산·조립·검사·포장하는 일괄생산 공정체제인 FMS(가변공정시스템)
SLAM 기반 자율주행으로 공정 간 자재를 무인 이송합니다. 기존 동선·바닥 조건을 그대로 활용해 라인 정지 없이 단계적 도입이 가능합니다.
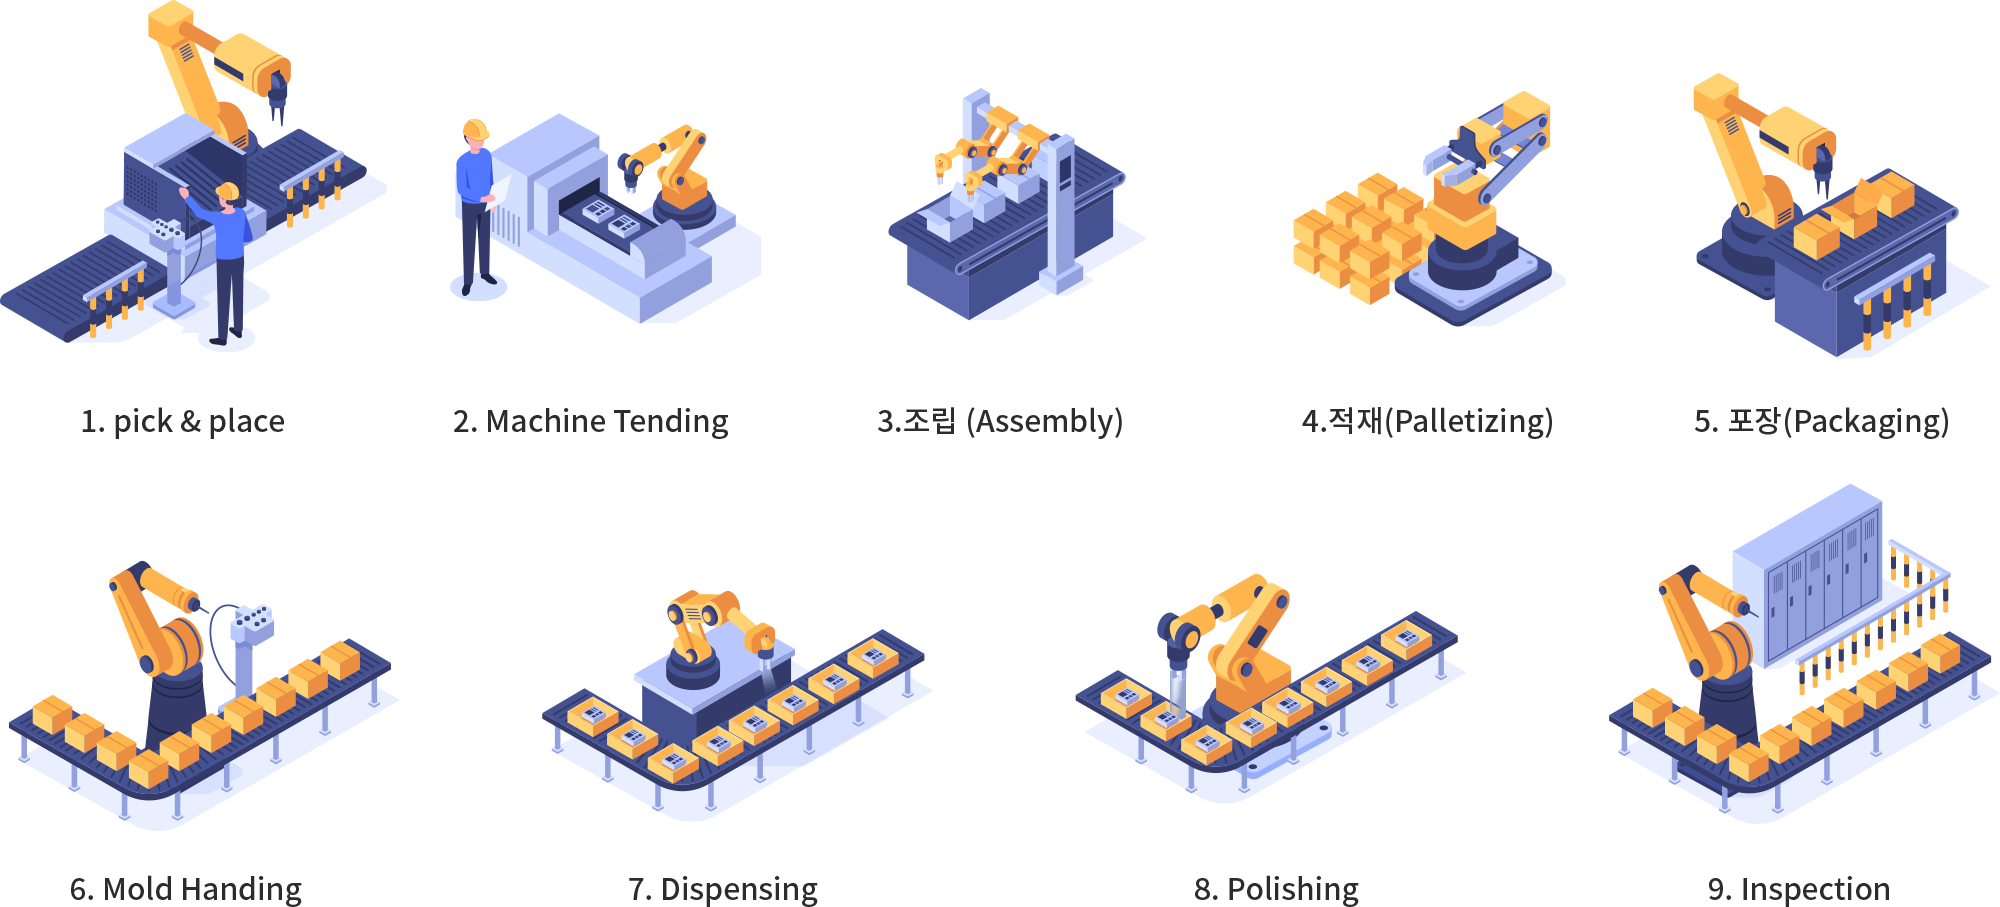
다관절·협동·델타로봇을 활용한 투입·이재·조립·팔레타이징 셀을 구성합니다. 그리퍼와 지그, 안전펜스까지 일괄 설계합니다.
공정 전용 지그·이송·조립·검사 장비를 자체 설계·제작합니다. 기구 설계부터 PLC 제어·HMI까지 한 팀이 담당합니다.
자동창고, 셔틀·스태커, 컨베이어 소터를 WMS와 연결해 입출고를 무인화합니다. 재고 정확도와 보관 밀도를 동시에 높입니다.
AI 비전으로 외관·치수·라벨 불량을 전수 검사하고, 불량 이미지와 원인 데이터를 자동 축적해 공정 개선에 활용합니다.
흩어진 설비 데이터를 한 화면으로 모아 가동률·비가동 원인·물류 흐름을 실시간 가시화하고 MES·ERP와 연동합니다.
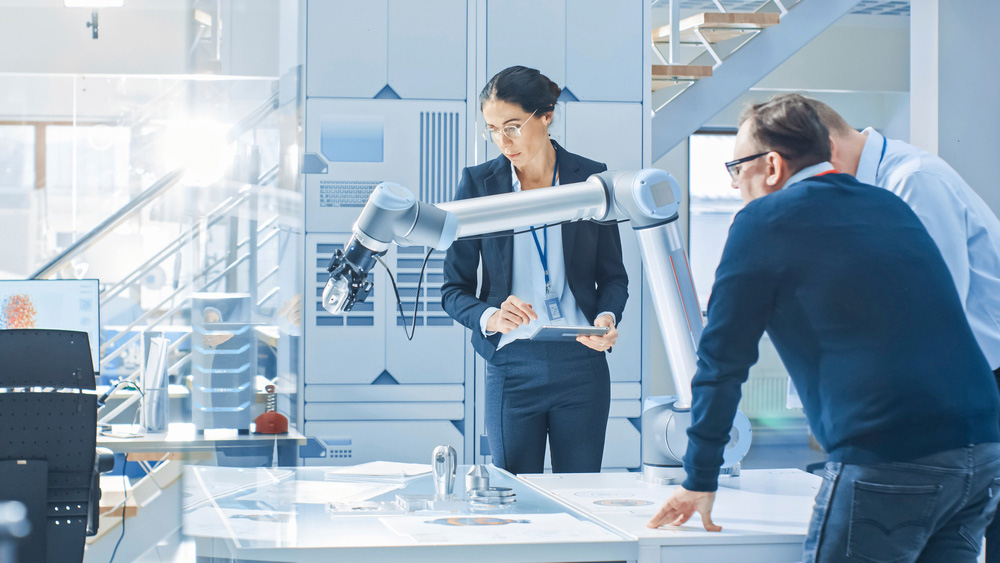
협동로봇은 코봇(Cobot)이라고도 불리며 작업자와 로봇이 같은 공간에서 함께 작업하기 위해 설계된 로봇을 의미한다. 협동로봇은 작업자를 대체하기 위한 로봇이 아닌 작업자와 함께 일하면서 작업효율과 생산성을 극대화할 수 있는 로봇과 인간의 협력 모델을 의미한다
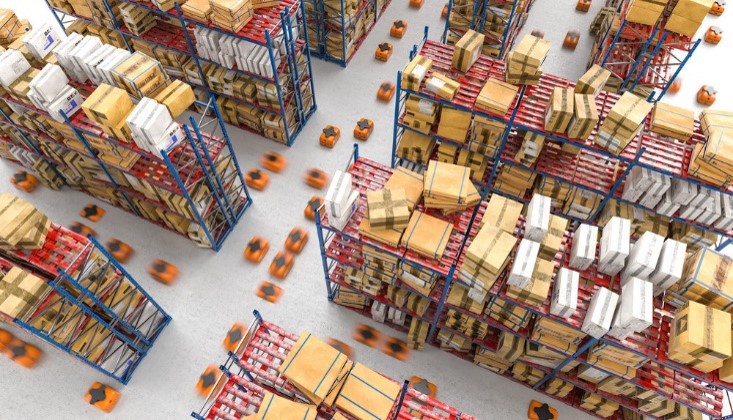
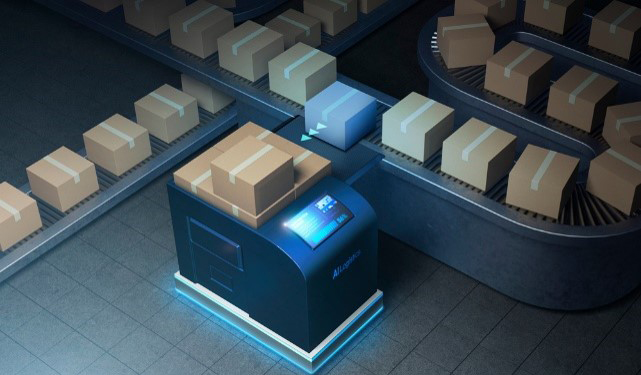
AGV는 전선, 마그네틱 띠 또는 센서에 의해 안내되는 고정 경로에서 작동합니다.
이러한 경로는 미리 정의되어 있으며 광범위한 설치가 필요하므로 비용이 많이 들고 생산에 차질을 빚을 수 있습니다.
AGV는 최소한의 온보드 인텔리전스만 탑재되어 있으며 간단한 프로그래밍 지침만 따를 수 있습니다.
장애물을 감지할 수는 있지만 장애물 주변을 탐색할 수는 없으므로 장애물이 제거될 때까지 멈춥니다.
AGV의 고정 경로를 변경하려면 추가 비용과 중단이 발생합니다.
이와는 대조적으로 AMR은 지능형 내비게이션 기능을 갖추고 있습니다.
카메라, 센서, 레이저 스캐너와 함께 정교한 소프트웨어를 사용하여 지도를 구성하고 자율적으로 탐색합니다.
AGV와 달리 AMR은 고정된 경로에 의존하지 않습니다. 장애물을 감지하고 최적의 대체 경로를 선택해 장애물 주변을 안전하게 이동할 수 있습니다.
이를 통해 자재 흐름이 중단되지 않고 생산성을 최적화할 수 있습니다.
AMR의 지능형 내비게이션은 동적 환경에 대한 AMR과 AGV의 고려 사항에서 선호되는 선택입니다.
 블로그
 유튜브
 네이버TV
 네이버클립